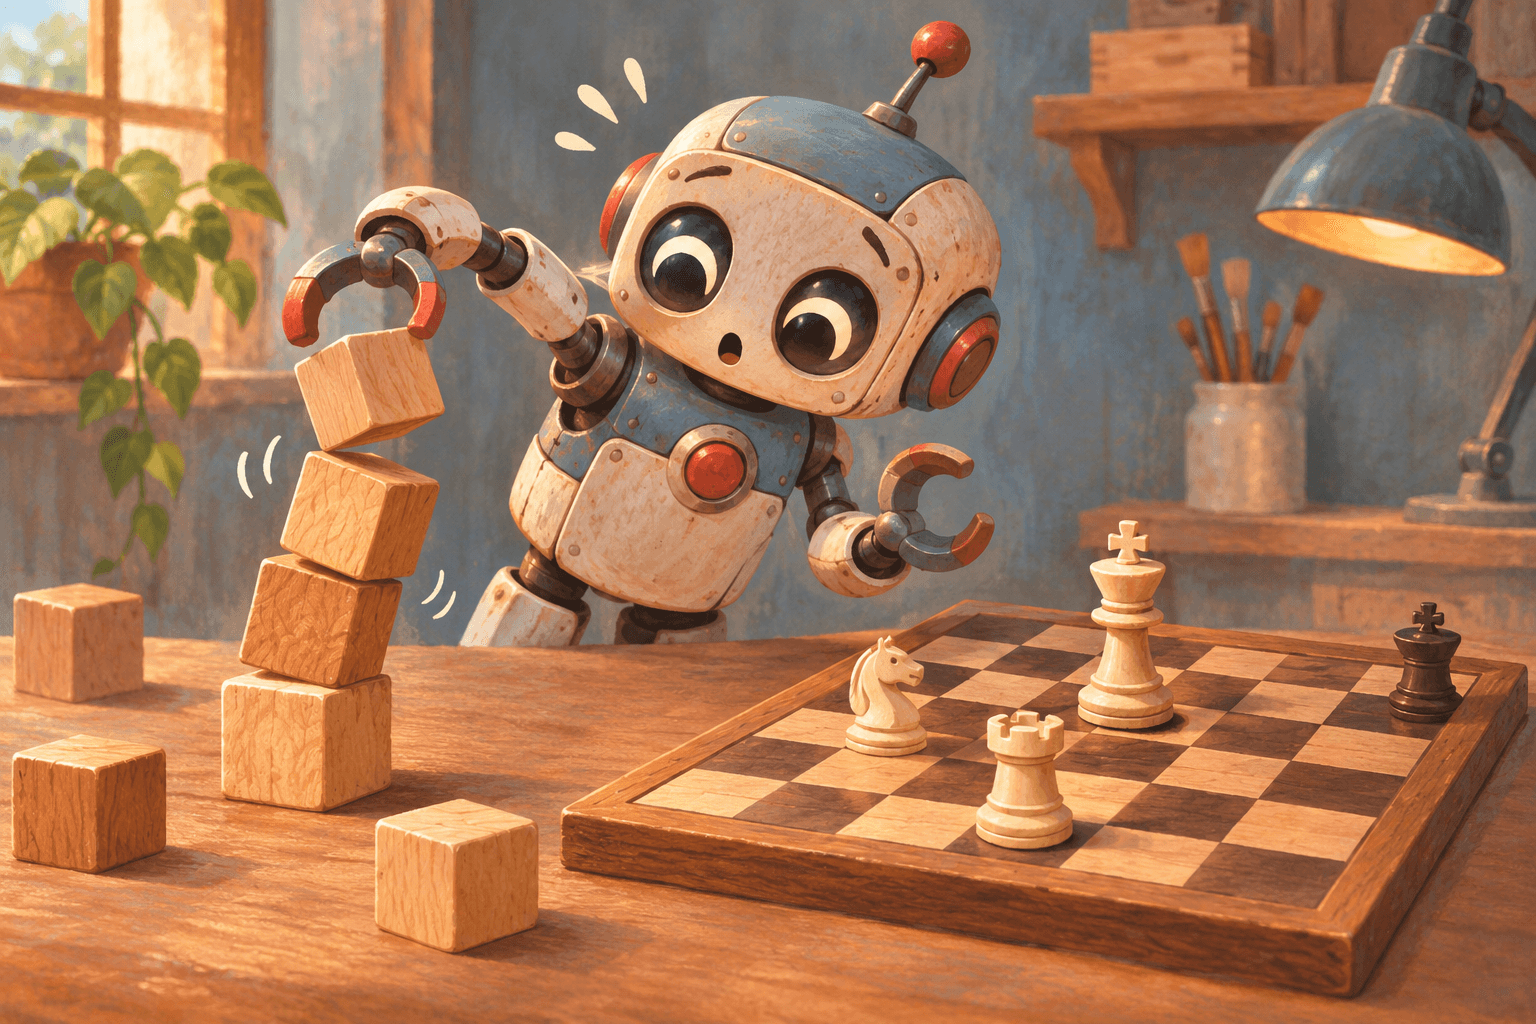
Le paradoxe de Moravec : pourquoi un robot peut calculer sans savoir attraper un cube
Une machine peut exceller dans un domaine très formalisé, comme le calcul ou les échecs, tout en peinant à percevoir un objet, le saisir et s’adapter à un imprévu — des gestes qu’un jeune enfant apprend tôt. Le paradoxe de Moravec nomme ce décalage : notre impression de difficulté n’est pas une bonne mesure de la difficulté à construire une machine.
Un paradoxe né dans les années 1980
Dans les débuts de l’intelligence artificielle, les chercheurs obtiennent des résultats visibles sur des problèmes bien définis : démonstrations logiques, jeux, calculs. En revanche, faire évoluer une machine de manière autonome dans une pièce réelle demeure redoutable.
Le roboticien Hans Moravec cristallise ce contraste dans son livre « Mind Children », publié en 1988. Le mot « paradoxe » ne désigne pas ici une contradiction logique : c’est une observation contre-intuitive sur l’écart entre les difficultés humaines et celles des machines. Rodney Brooks, au MIT, défend au même moment une approche « par le bas » : construire des robots ancrés dans le monde, qui perçoivent et agissent, plutôt que traiter ces facultés comme de simples périphériques du raisonnement.
Dans un cube, tout un monde
Pour saisir un cube, il faut repérer ses contours malgré la lumière, estimer sa position et sa profondeur, choisir une prise, doser la force, corriger le mouvement si l’objet glisse — le tout en continu. Un enfant accomplit cela sans pouvoir expliquer chaque opération.
Un échiquier, lui, offre des cases, des pièces et des règles explicites. La combinatoire peut être immense, mais le problème est plus facile à représenter dans un programme : les actions possibles et le critère de réussite sont connus. Le contraste ne signifie donc pas que les échecs sont « faciles » en soi ; il montre combien un cadre formel retire d’ambiguïtés que le monde physique impose à chaque instant.
Des millions d’années d’avance
Une explication souvent associée au paradoxe est évolutionnaire. Percevoir, se déplacer et coordonner le corps reposent sur des capacités très anciennes, progressivement façonnées chez les animaux. Le raisonnement abstrait explicite est beaucoup plus récent. Ce qui nous paraît « naturel » peut donc cacher un traitement extraordinairement élaboré, devenu rapide et largement inconscient.
Pour l’ingénierie, la leçon est surtout pratique : il ne suffit pas d’ajouter des capteurs à un système qui raisonne. Le corps, les boucles de correction, l’environnement et l’apprentissage par l’action font partie du problème. Cette idée a nourri la robotique comportementale et, plus largement, les recherches sur l’intelligence incarnée.
Une boussole, pas une loi
Le paradoxe résume une tendance historique, pas une frontière fixe. La vision artificielle, l’apprentissage automatique et la robotique ont beaucoup progressé ; des machines savent aujourd’hui marcher ou manipuler certains objets dans des conditions précises. À l’inverse, les tâches symboliques ne sont pas toutes résolues : elles peuvent exiger du contexte, du bon sens ou une grande fiabilité.
La comparaison avec « un enfant » simplifie aussi des apprentissages longs, corporels et sociaux. Enfin, l’hypothèse évolutionnaire est une interprétation générale, non une preuve qui prédirait exactement quelles tâches résisteront. Le paradoxe reste utile si on le lit comme une mise en garde : ne pas confondre aisance humaine, intelligence générale et facilité de programmation.
Sources et crédits
- Mind Children: the future of robot and human intelligence, Carnegie Mellon University Robotics Institute
- Intelligence without representation, MIT Artificial Intelligence Laboratory
- Moravec's paradox, Wikipedia
Visuel : Illustration générée par IA (Codex, outil image_gen) pour Les petits détours, Usage éditorial — Les petits détours.